 Simone
HRP4机器人
的有关信息介绍如下: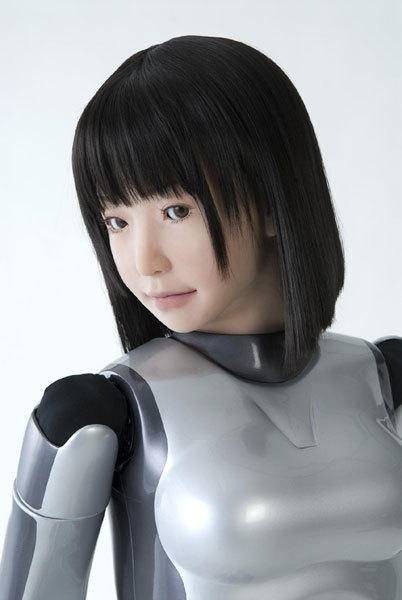
HRP-4(亦称HRP-4C或“Miyu”)是日本产业技术综合研究所于2009年研发的仿人机器人,被定位为“控制论人类” 。该机器人于2009年3月16日首次向媒体展示,并于同月23日在东京日本时装周登台进行时装展示 。HRP-4亦有商业版本,由Kawada公司联合发布,预计用于替代机械工人和保姆 。
HRP-4机器人身高1.58米,体重43公斤,采用年轻女性外观设计,全身配置30个驱动马达(其中面部装有8个),具备真人比例体态与表情模拟能力 。充电一次可行动约20分钟 。HRP-4通过Choreonoid技术实现舞蹈动作模仿,研发团队采用真人歌手模特进行动作捕捉,并建立呼吸声学模型以模拟人类呼吸节律 。该机器人可同步完成歌曲演唱、肢体舞蹈及面部表情模仿 。最新的技术进展包括使用SoftFoot改进其行走与越障性能,以及作为HRP4R平台用于社交机器人研究中实现物体递送等 。
想要了解更多“HRP4机器人”的信息,请点击:HRP4机器人百科